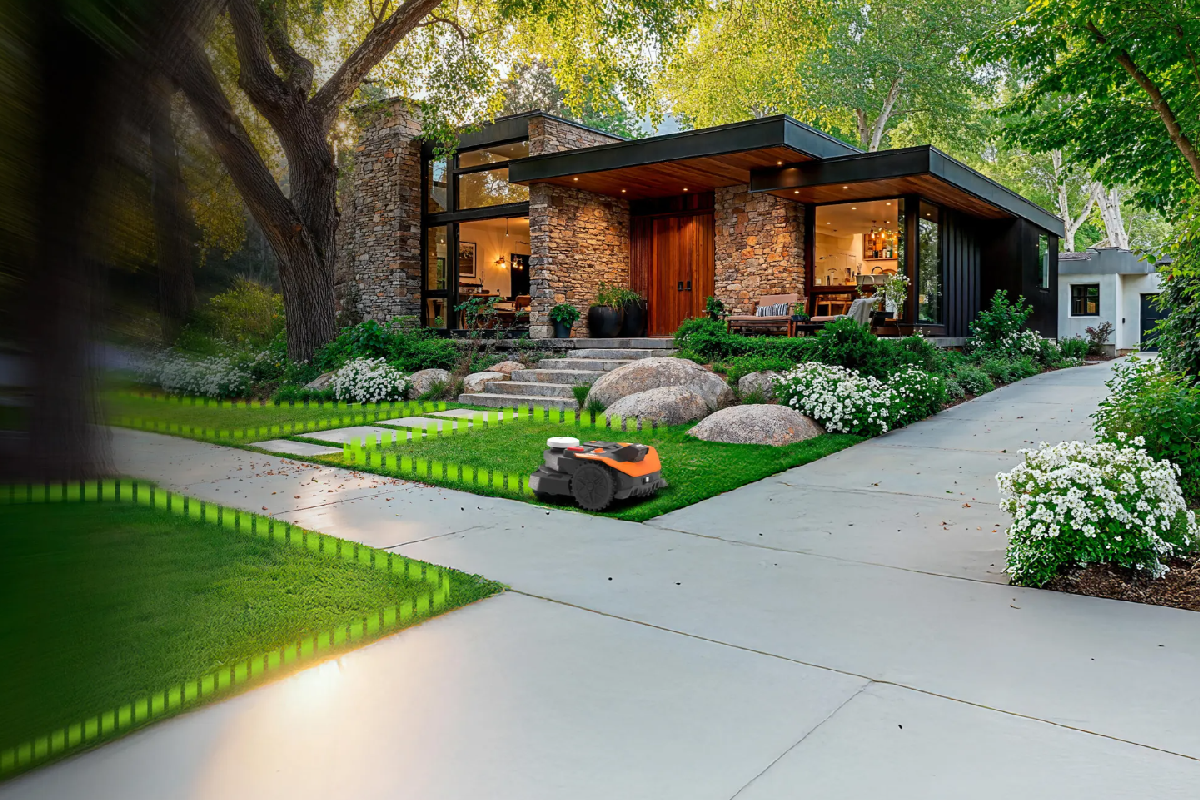
Jego powierzchnia coraz częściej przykrywają liście. Dni są krótsze, wilgotność większa, a wszystkie elementy ogrodu, które latem wydawały się oczywiste, zaczynają tworzyć bardziej złożoną przestrzeń. Człowiek nie musi się nad tym zastanawiać. Jedno spojrzenie wystarczy, żeby wiedzieć, gdzie kończy się trawa, gdzie zaczyna rabata i którędy prowadzi ścieżka. Natomiast dla autonomicznego robota koszącego to znacznie większe wyzwanie. Urządzenie musi wiedzieć, gdzie się znajduje, znać obszar, po którym może się poruszać, rozpoznawać przeszkody i odpowiednio reagować na zmieniające się otoczenie
Przez lata podstawowym sposobem wyznaczania granic był przewód ograniczający. Nowa generacja robotów koszących podchodzi do tego problemu zupełnie inaczej. WORX Landroid Vision Cloud łączy kilka technologii, które odpowiadają za różne elementy autonomicznej pracy: V-SLAM służy do automatycznego mapowania ogrodu, RTK Cloud zapewnia precyzyjne określanie pozycji, a Vision AI pozwala rozpoznawać przeszkody. W modelach z napędem 4WD dochodzi jeszcze zdolność poruszania się po znacznie bardziej wymagającym terenie.
Nie trzeba już budować niewidzialnego ogrodzenia
Klasyczny robot koszący potrzebuje informacji o granicach swojego świata. Najprostszym sposobem jest przewód ograniczający ułożony wzdłuż krawędzi trawnika. Dla urządzenia to jasny komunikat: tutaj możesz pracować, dalej nie jedź. Rozwiązanie jest skuteczne, ale wymaga przygotowania. Przewód trzeba odpowiednio rozmieścić wokół obszaru koszenia, uwzględniając rabaty, drzewa, oczka wodne czy inne miejsca, do których robot nie powinien wjeżdżać. Każda większa zmiana układu ogrodu może oznaczać konieczność modyfikacji instalacji. Landroid Vision Cloud działa według innej koncepcji. Nie potrzebuje przewodu ograniczającego ani lokalnej anteny. Zamiast fizycznie wyznaczać granice, wykorzystuje technologie pozwalające mu zbudować cyfrowy obraz przestrzeni i określić własne położenie. To nie jest tylko kwestia wygodniejszej instalacji. Zmienia się sama relacja między robotem a ogrodem. Robot nie otrzymuje wyłącznie informacji o tym, gdzie ma się zatrzymać. Zaczyna korzystać z informacji o przestrzeni, w której się porusza.
V-SLAM – najpierw trzeba poznać ogród
Pierwszym elementem tej układanki jest V-SLAM. Nazwa może brzmieć jak termin z laboratorium robotyki, ale idea jest stosunkowo prosta: system pozwala robotowi jednocześnie określać swoje położenie i tworzyć mapę otoczenia. W praktyce oznacza to odejście od sytuacji, w której człowiek musi wcześniej narysować robotowi granice pracy. Landroid Vision Cloud może automatycznie mapować ogród, tworząc cyfrową reprezentację obszaru, po którym ma się poruszać.
To ważna różnica. Mapa nie jest już czymś, co trzeba fizycznie wyznaczyć przewodem. Powstaje na podstawie informacji zbieranych przez system robota. Można powiedzieć, że urządzenie najpierw poznaje przestrzeń, a dopiero później wykorzystuje tę wiedzę podczas pracy. W ogrodzie o nieregularnym kształcie ma to szczególne znaczenie, ponieważ rzeczywistość rzadko przypomina idealny prostokąt z katalogowego zdjęcia.
Gdzie jestem? Na to odpowiada RTK Cloud
Samo posiadanie mapy nie wystarcza. Robot musi jeszcze wiedzieć, gdzie dokładnie się na niej znajduje. Tutaj pojawia się RTK Cloud, czyli system precyzyjnego pozycjonowania wykorzystywany przez Landroid Vision Cloud. Jego zadaniem jest określanie pozycji robota z wysoką dokładnością, dzięki czemu urządzenie może odnosić swoje aktualne położenie do wcześniej utworzonej mapy.
To trochę jak różnica między posiadaniem planu miasta a wiedzą, na której dokładnie ulicy i przy którym skrzyżowaniu właśnie się znajdujemy. Mapa daje kontekst, ale dopiero precyzyjna lokalizacja pozwala skutecznie z niego korzystać. W połączeniu V-SLAM i RTK Cloud powstaje więc system, w którym robot nie tylko zna przestrzeń, ale może również precyzyjnie określić swoje miejsce w tej przestrzeni.
A co znajduje się przede mną?
Mapa i pozycjonowanie rozwiązują jeden problem, ale pozostaje jeszcze coś, czego nie da się w pełni przewidzieć podczas tworzenia mapy. Ogród żyje. Na trawniku może pojawić się piłka, zabawka, doniczka albo gałąź. Mogą pojawić się również inne przeszkody, których wcześniej tam nie było. Właśnie tutaj do pracy wkracza Vision AI. Kamera i system rozpoznawania obrazu pozwalają robotowi analizować przestrzeń przed nim i identyfikować przeszkody. To istotne uzupełnienie całego systemu. V-SLAM odpowiada za poznanie przestrzeni, RTK Cloud pomaga określić położenie, a Vision AI pozwala reagować na obiekty znajdujące się na drodze. Każda z tych technologii pełni więc inną funkcję. Dopiero ich połączenie tworzy rozwiązanie, które można określić mianem autonomicznego koszenia. To również pokazuje, dlaczego współczesnego robota koszącego trudno już sprowadzić do określenia automatyczna kosiarka. Jego zadaniem nie jest wyłącznie uruchomienie silnika i poruszanie ostrzami. Musi również interpretować przestrzeń i podejmować decyzje dotyczące własnego ruchu.
Jesień dobrze pokazuje, dlaczego to ma znaczenie
Wróćmy do jesiennego ogrodu. Liście nie zmieniają zasad działania V-SLAM, RTK Cloud czy Vision AI. Zmieniają natomiast wygląd przestrzeni, w której robot pracuje. Latem trawnik może być niemal jednolitą zieloną powierzchnią. Jesienią pojawiają się na nim dodatkowe elementy, a ogród staje się bardziej dynamicznym środowiskiem. To dobry przykład tego, dlaczego autonomiczny robot potrzebuje czegoś więcej niż prostego schematu jazdy. Człowiek nie tworzy w głowie nowej mapy ogrodu za każdym razem, gdy na trawniku pojawi się kilkanaście liści. Po prostu rozumie kontekst. Wie, że liść leży na trawie, a nie że w tym miejscu powstała nowa część ogrodu. Robot również potrzebuje sposobu na interpretowanie takich zmian. Vision AI pozwala mu analizować obiekty pojawiające się na jego drodze, natomiast mapa i precyzyjne pozycjonowanie nadal określają szerszy kontekst jego pracy. To właśnie połączenie różnych źródeł informacji jest jednym z najciekawszych kierunków rozwoju robotów koszących.
Kiedy ogród przestaje być płaski
Ogród może być wymagający nie tylko dlatego, że jest skomplikowany. Czasami problemem jest jego ukształtowanie. Właściciel płaskiego trawnika może nawet nie zwrócić uwagi na nachylenie terenu. Wystarczy jednak kilka metrów różnicy poziomów, skarpa albo nierówny fragment działki, żeby sposób poruszania się robota stał się równie ważny jak jego system nawigacji. Dlatego w nowej generacji Landroid Vision Cloud dostępne są również modele z napędem na cztery koła. System 4WD został zaprojektowany z myślą o trudniejszym terenie, a WORX deklaruje możliwość pracy na nachyleniach sięgających 84 procent, czyli około 40 stopni. To ważne uzupełnienie całej koncepcji. Autonomiczność nie polega przecież wyłącznie na tym, że robot wie, gdzie ma jechać. Musi jeszcze fizycznie poradzić sobie z trasą, którą ma pokonać. W płaskim ogrodzie precyzyjne pozycjonowanie i mapowanie mogą być najważniejsze. Na skarpie dochodzi do tego kwestia przyczepności i zdolności pokonywania wzniesień. Właśnie dlatego 4WD jest naturalnym rozwinięciem technologii zastosowanych w Vision Cloud.